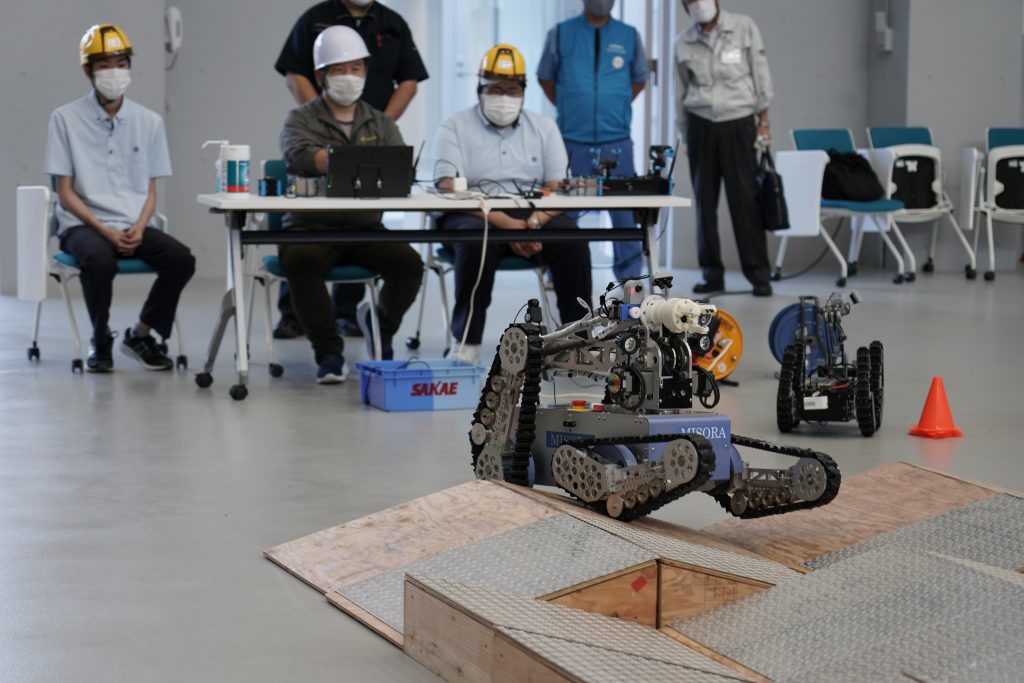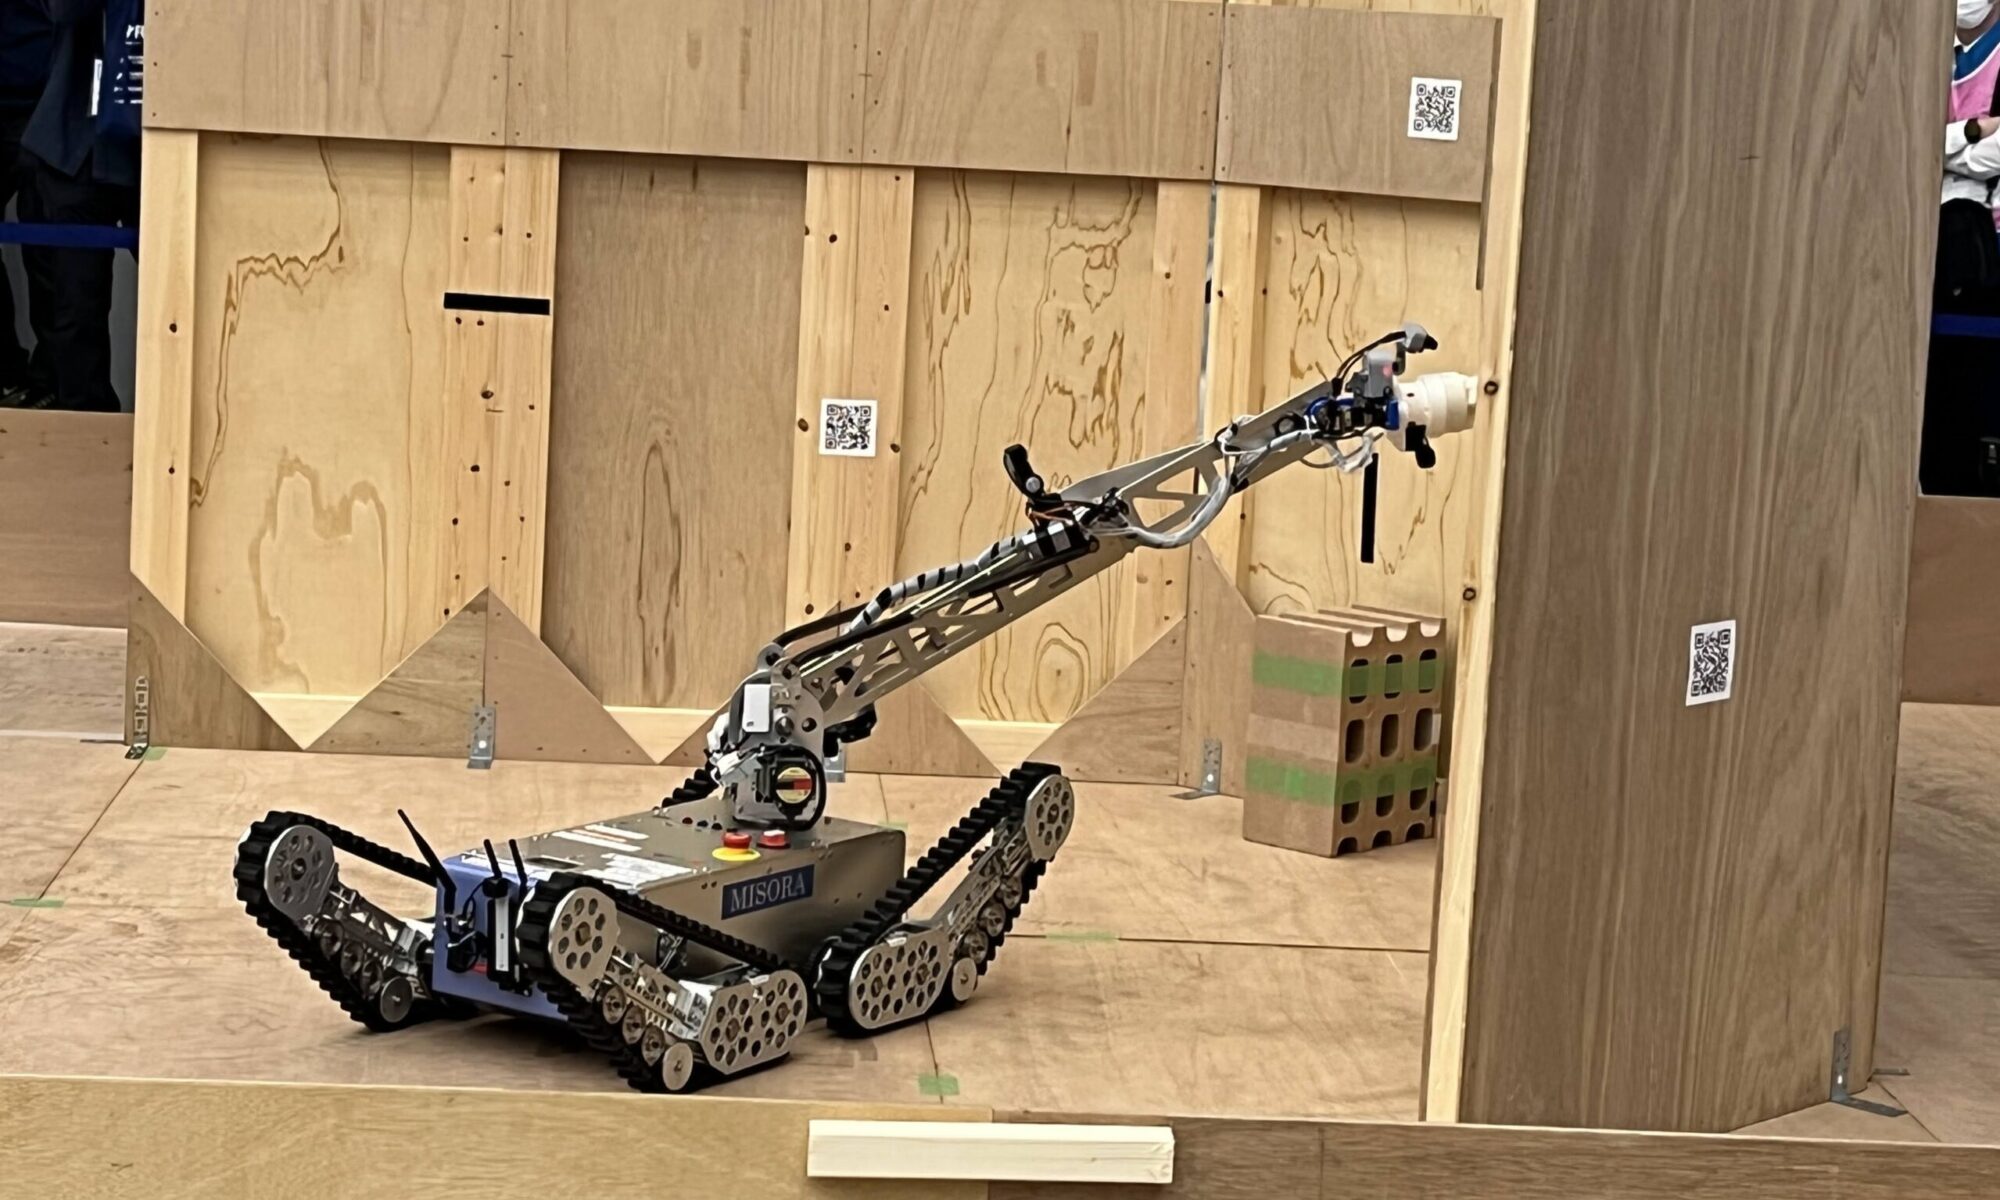
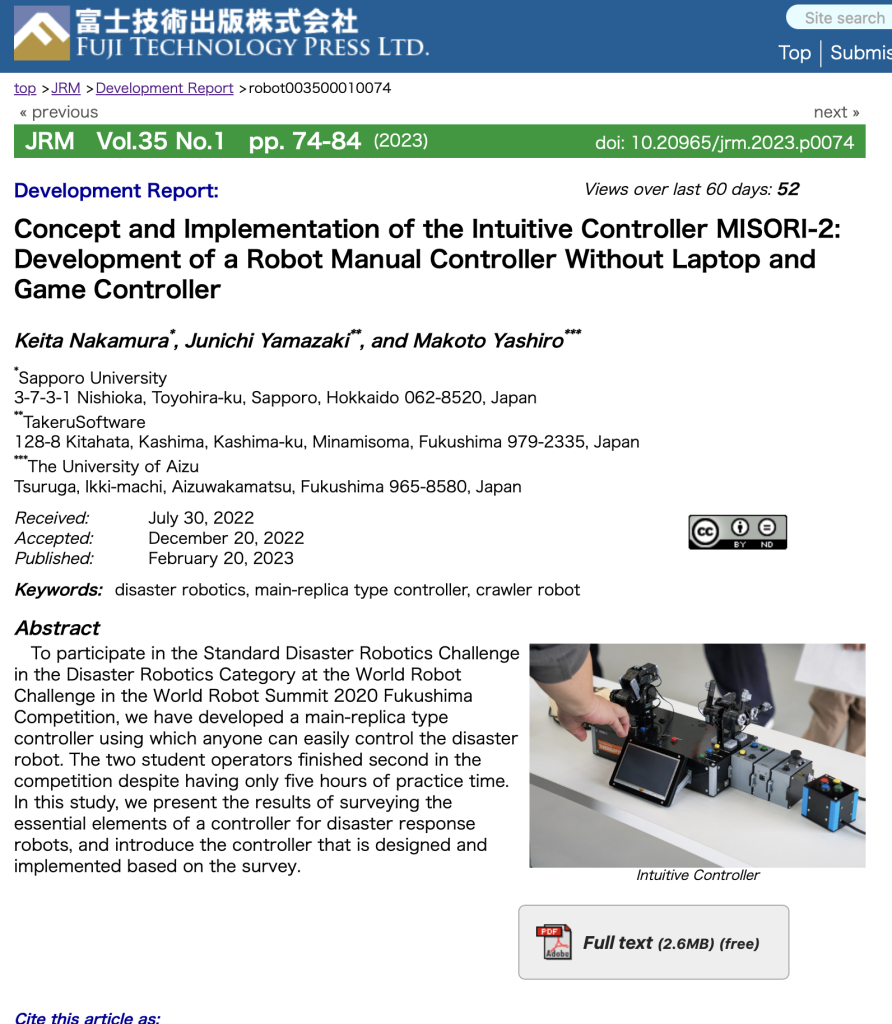
JRM誌にMISORI-2の技術論文が掲載されました。

 WRS2020でSTM部門で世界2位になったMISORAですが、そのコントローラにはいろいろな試みを盛り込んでいました。
 その内容を技術論文としてJRM誌に投稿し査読を経て無事今月号に掲載していただきました。
 執筆にあたっては英訳をしていただいた札幌大学の中村准教授、会津大学の屋代教授には大変お世話になりました。ありがとうございました。

 掲載されたJRM誌はこちらからどなたでも無料でご覧いただけます。

https://www.fujipress.jp/cfp/rb-cfp-36-1/

最初DeepLでなんとかできるかなと思いましたがさすがに技術論文とかは全然で。。
また、論文を書いたことがなかったのでアドバイスを両教授より頂きました。
個人的にはCubeSwitchで特許出願をしたくらいに嬉しいです。
今回、結果を出せているのも堅牢で壊れないロボットを製造してくれた南相馬市の関係企業のお陰でもあります。

技術論文の要約を日本語で記載します。

「ワールドロボットサミット2020福島大会の災害ロボット部門「スタンダード災害ロボットチャレンジ」に参加するため、誰でも簡単に災害ロボットを制御できるメインレプリカ型コントローラーを開発しました。2名の学生オペレーターは、わずか5時間の練習時間にもかかわらず、大会で2位に入賞しました。本研究では、災害対応ロボットのコントローラーに必要な要素を調査した結果と、調査に基づいて設計・実装されたコントローラーを紹介します。」

 操作経験のない人でもすぐに簡単に操作できるロボットのインターフェイス作りは今回の大会に参加するにあたり一番の目標に掲げたものでした。
 競技会であるならば熟練のオペレーターがロボットの操作を鍛錬し参加すれば結果が出ますが、実際の災害現場というものはいつ起きるかわからないものに、鍛錬なしに担当者が対応しなければならない未知の現場になります。
 アニメのヒーローのような天才パイロットが出てくることなどないので、いかに今いる人員で災害に対応できるかが鍵になると考えました。
 MISORI-2はそのコンセプトで作ったロボットコントローラになります。
そしてちゃんと結果も出せました。
 オペレータを2名にしたのも「優れたヒーロが1人いてロボットを使いこなす」わけではなく、「誰でもオペレータになれる」考えを含んでいます。
 また、大会で唯一、ROSもパソコンも使わない制御系にしたのもそれらのトラブルに高校生(経験のないオペレータ)では対応できないと考えたからです。
X68000Zクラウドファンディングを受けて

 SHARPのX68000が会社員になりたての頃48回ローンを組んで購入した思い入れのあるパソコンです。
 それがクラウドファンディングのエミュレーター機として令和に復活しました。
発表があった時に入手することは決めたのですがモニターは販売されないとのこと。

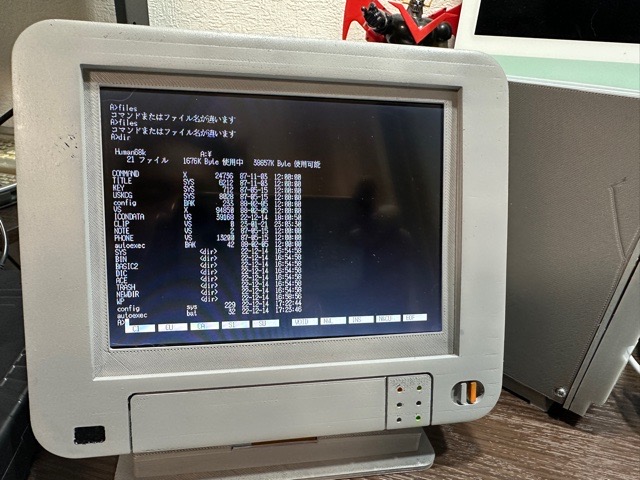
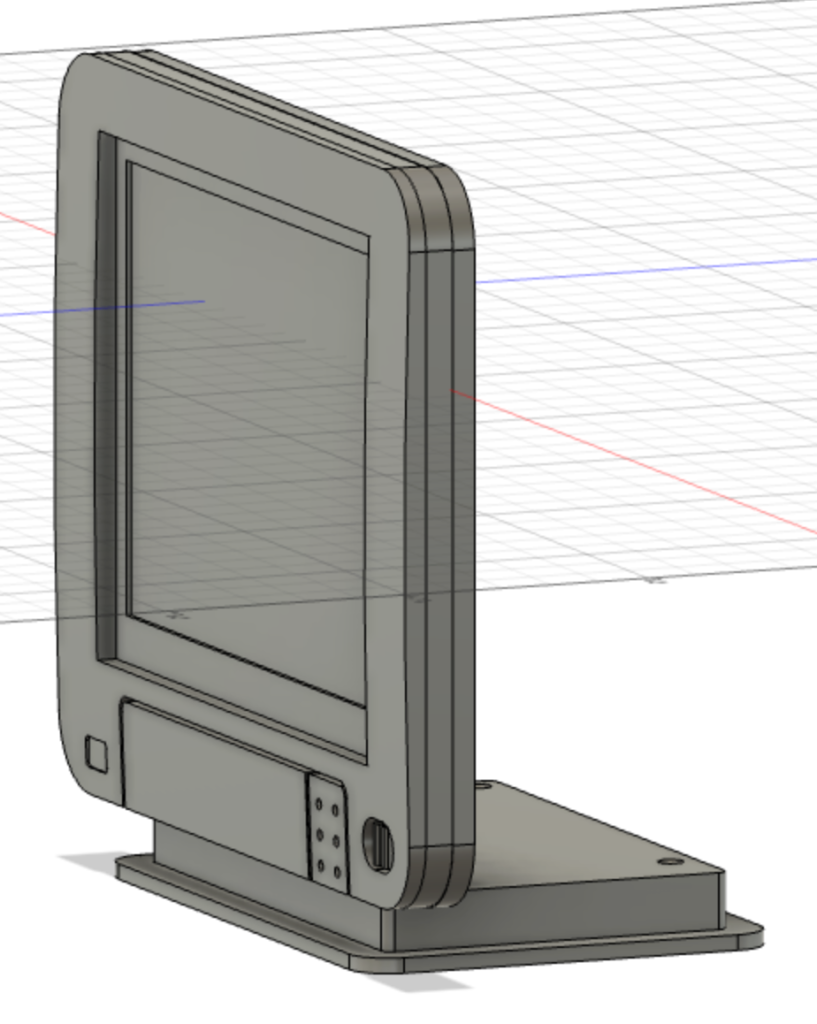
 そこで、3DプリンタでCZ-600Dを模した液晶モニタを作成してみました。

大きいのでFDMの3Dプリンタで造形。なだらかな曲線が出ないので紙やすりで整形。
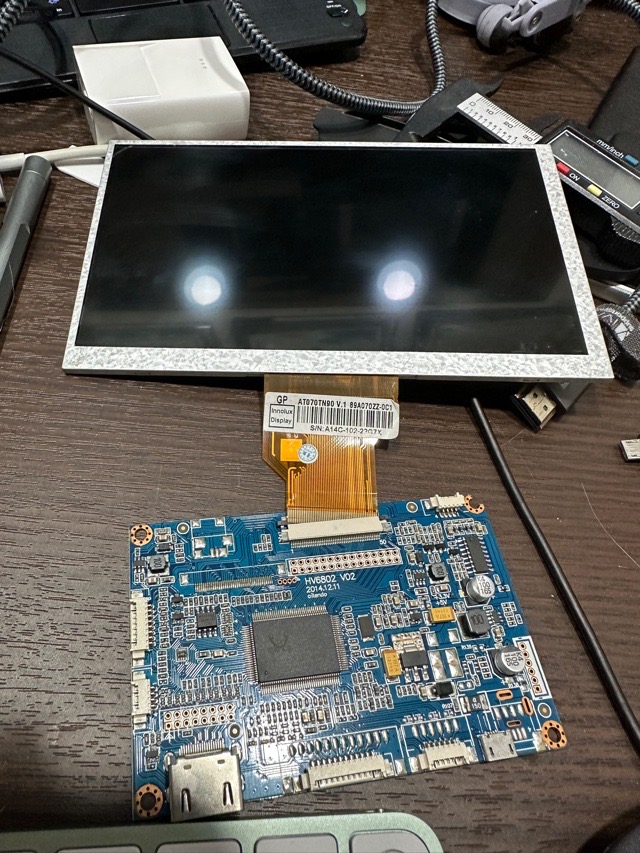
液晶は自宅に転がってたものをそのまま使用。

これを筐体に入れていきます。

造形したままなので面が汚いですが。。。これは後で塗装まですることにしました。

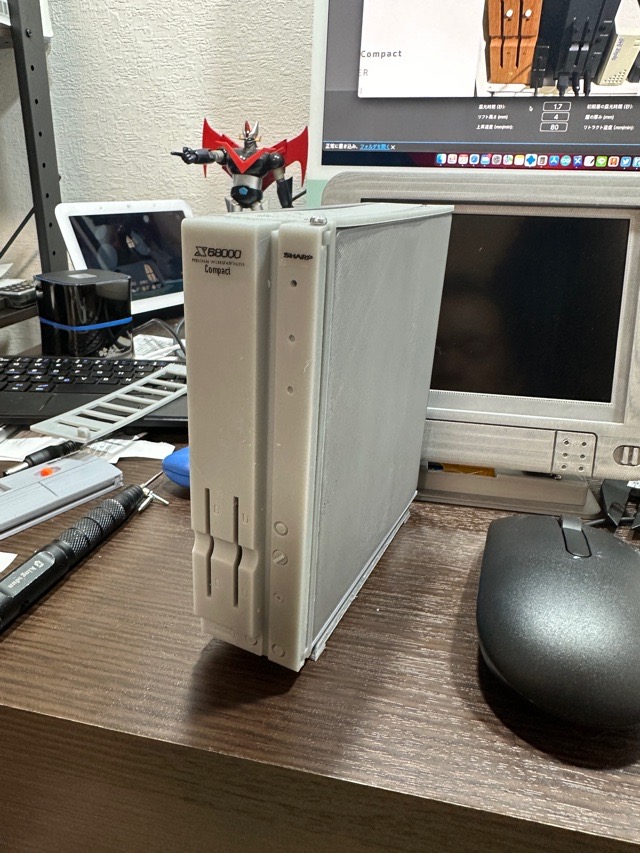
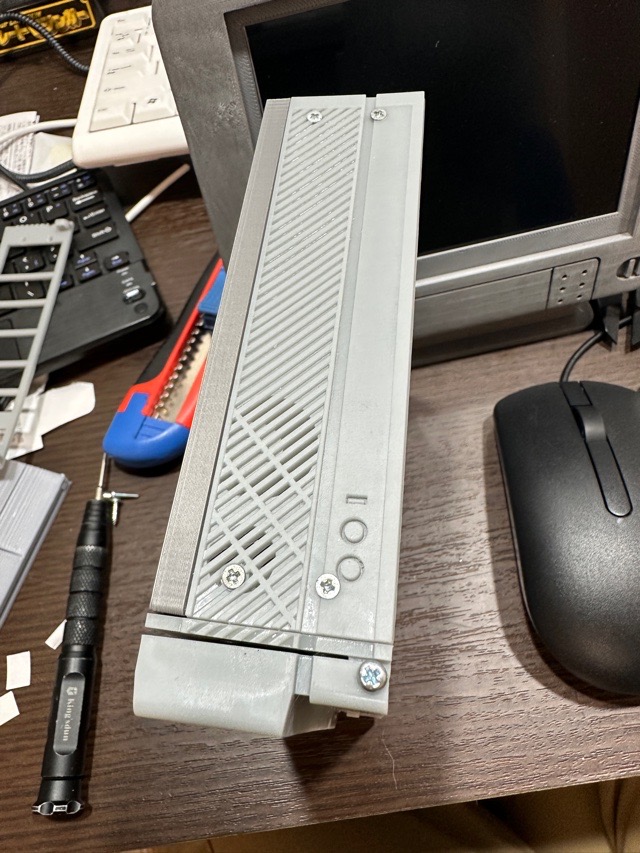
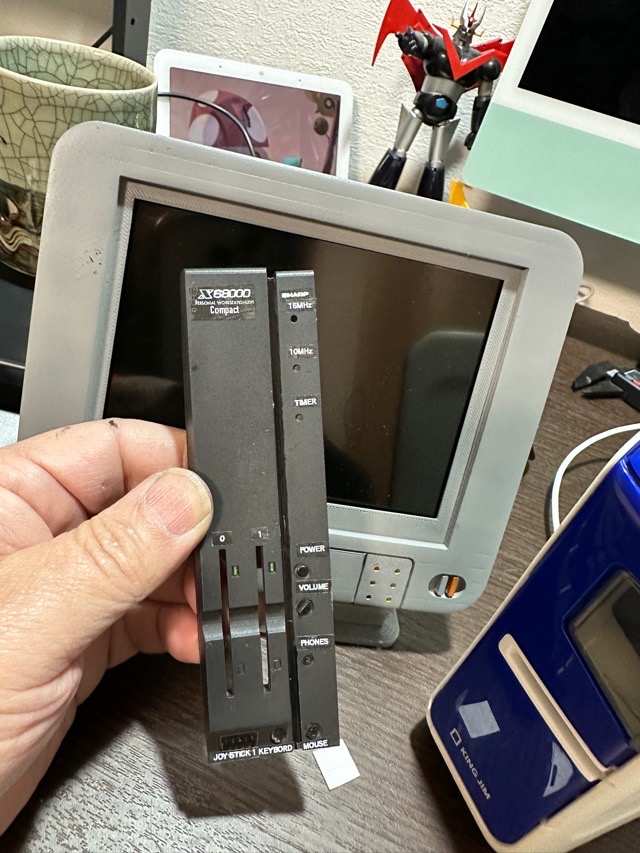
またついでにX68000XVICompactの筐体も作成。

この2台は組み合わせて使用できます。最初にモニターを塗装しました。

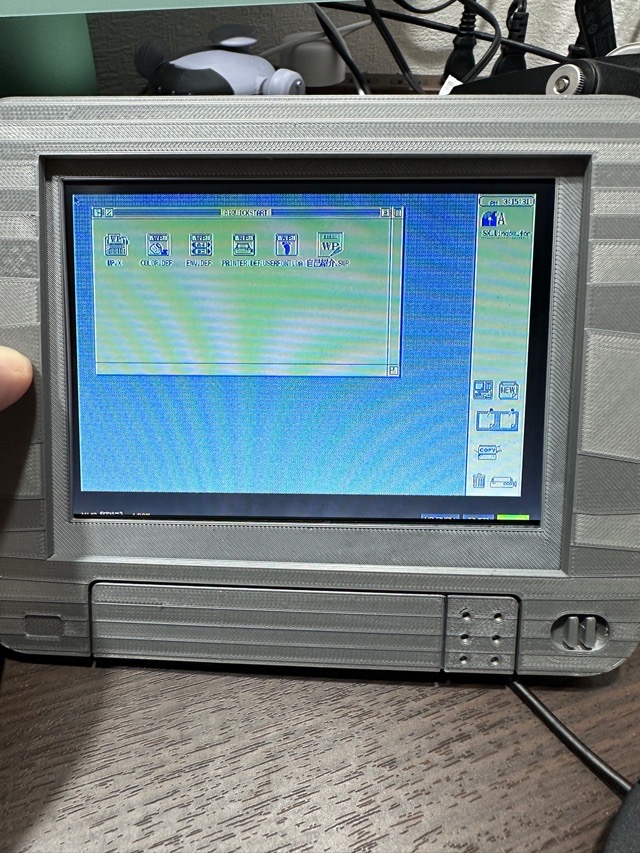
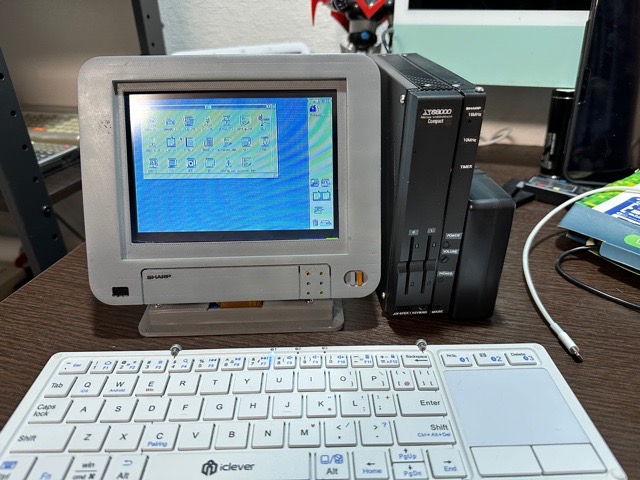
X-BASICの画面はこんな感じに表示できます。

このセットをエアブラシで塗装しました。

パソコンに組み付けて完成。

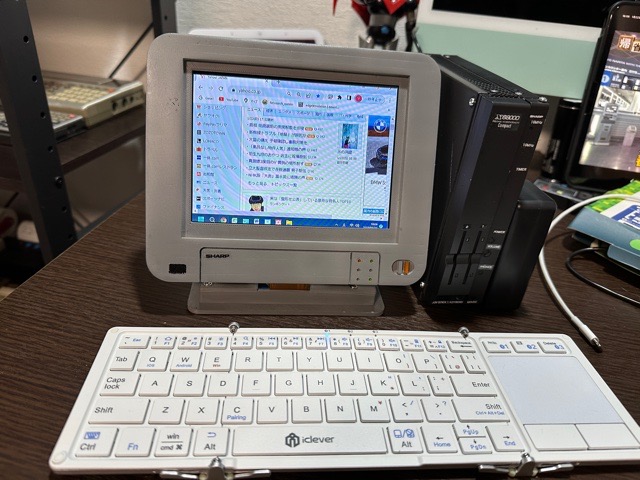
これで、X68000のエミュレーションはもちろん、通常のwindows11パソコンとしても使えます。

12Vのポータブル電源で5時間くらい運用できました。

会津大学復興知授業の様子

 写真を整理していたらいただいたものが見つかりました。

これは、会津大学の復興知授業の一環でMISORAの操作方法を小高産業技術高校の生徒に指導している様子です。
 複雑な段差を越えて走行するためにMISORAのフリッパーを地上高の高い状態でしかも重心は低くする姿勢にして実験をしました。
 もともと機体が規格ギリギリまで大きいMISORAなので他のロボットが苦戦するような段差も余裕で走行できました。

川俣高等学校で2回目の授業を行いました。

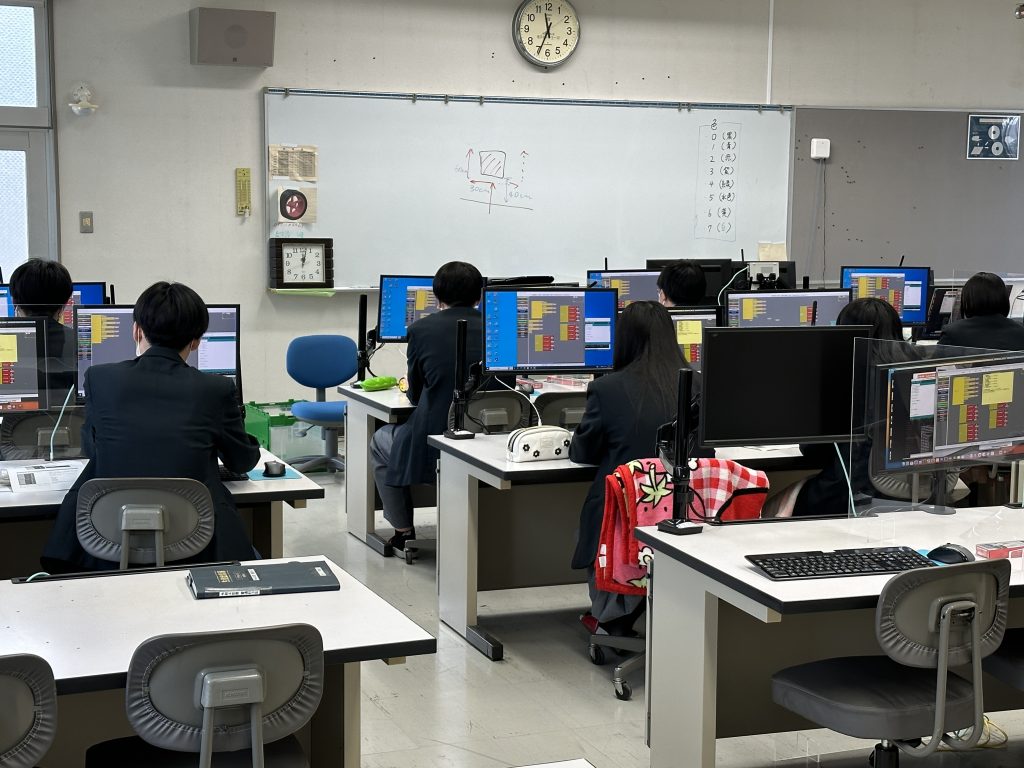
普通科の生徒向けの授業なのですが、みなさん理解が速く3時間も掛からずに自在にKAWAMATANKを動かせる様になりました。

Ardublockを使ってまずはKAWAMATANKを机の上で動かす練習。

狭い机の上でも絶妙に旋回して動いています。

次は、障害物をタイマー制御で旋回して避ける動作を作ってもらいました。

これもいきなり4名がクリア!普通科で初めてのロボットプログラムを作って動かしたのだから凄いです!サブルーチンもうまく作ってプログラムを調整していました。

今日のMVPの生徒のプログラム動作です。

絶妙なバランスで障害物をクリアし、芸術点の高い戻り方をしています。

RTFで白河実業高等学校電子科のマイコン制御授業を行いました

 白河実業高等学校のマイコン制御の授業をRTFで行いました。
4時間程度の授業でしたが、さすがは電子科なのでプルアップ・プルダウンなどの用語も解説なしに話すことができます。
 また、すでにArduinoを使った授業を行っているので戸惑うことも少なくArduBlockの授業を行うことができました。

Arduinoビギナーキットを使って、デジタル入出力、アナログ入力などの勉強をしてから、KAWAMATANKを使った授業を行いました。

4時間くらいの授業ではあまり複雑なことはできませんが、全員がタイマー制御による走行と停止を行い、中には、旋回などを含めたプログラム走行を行う生徒もおりました(すごい!)

 こちらのいろいろな不手際があり迷惑をかけた場面もありましたが、みなさん楽しく授業を受けていただいたと思います。

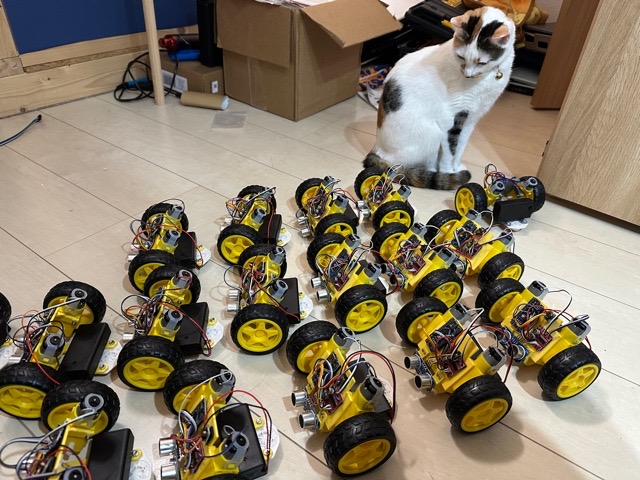
KAWAMATANKを18台製作中です。

川俣高等学校普通科の授業で使うKAWAMATANKを18台製作しております。

3Dプリンタで部品を作成し、その後電子部品を配線して組み付けて、プログラムを書き込んで動作を確認して終わりになります。

市販キットは高いので安く部品を買い、ロボットはこちらで設計しています。

 このロボットを使って、
・タイマー走行(壁に向かって走行し、一番短く止まれるかを競う)
・プログラム走行(直進と旋回を使い思い通りにKAWAMATANKを走行させる)
・センサー走行(超音波センサーを使い発進や停止を行う)

このような授業を2回に分けて行いたいと思います。

小高産業技術高等学校機械科でマイスター授業を行いました

 あと1回を残したマイスター授業を小高産業技術高等学校で行いました。
私の担当分が終わると今度は先生が同じ内容の授業を2班に対して行うようになります。
 マイスター授業は生徒のみならず先生も同じく学び、それを後に伝えるという目標も持ちました。

機械科の授業でしたが、そこに電線の加工(ハンダ、端子台、端子暑着など)も含み、電子部品の配線、半田付けから、プログラミングまでを行いました。

 生徒に「授業は濃かったかい?」と聞くと「すごい濃い(涙)」と返事が返ってきました。
まあ、小高産業技術高校で学ぶ学科のほとんどを網羅した授業なので濃いと思います。
 しかし、実社会に出るとさまざまな経験を要求されるので高校生の時に1台のロボットを1から組み立てて制御までするという体験はとても良いと思います。

 みんなには「辛い時はバイトだと思って頑張って」とよくわからないエールを送りましたが職業人としてお金をもらうようになるということはめんどくさい仕事もやらなければならないこともあり、今回はそこも学んでもらえたらと思いました。

 とはいえ、「休み時間は休め、トイレに行きたい時は授業中でも我慢するな。そういうのを認めない会社はブラックだから気をつけろ!」と教えましたが。

 心が壊れるような仕事はしなくていいのです。


これは、実際に生徒にプログラムを作らせて箱の障害物を迂回して前進する動作をさせました。
 単純そうな動きでも実際に作るとまっすぐ走らなかったり距離が多かったり足りなかったりして難しいみたいです。
 自分の予測したものをプログラミングして実際の結果をフィードバックして修正して正解に近づけるのがプログラミングなので、間違った人ほど学ぶことも多いと思います。

マイスター授業

 自分たちで組み立てたロボットをさらにダンボールなどで改造してサッカーゲームをしました。
 どういう形状にしたら試合を有利に進めるか?
攻撃に特化したもの、防御に特化したもの、とにかく巨大に作って相手をじゃまするだけのものなどなど生徒の創意工夫でロボットが進化(もしくは退化?)していきます。

あとで聞いたら「この作業が一番楽しかったと」。配線とかが大変だったもんね。

ボールをキープしたら他のロボットに渡さない改造。しかし、壁の部分に相手ロボットが突入してくると曲げモーメントがえげつなくかかり勝手に方向転換されたり。

もっとコンパクトにボールをキープするロボット。
えげつないのが、ボールが取られないようにガムテープを両面テープのように丸めて壁に貼ってあります。
彼のアイディアが一番効果があり、コンパクトで機動性もよくボールを離さないので勝利していました。

 結局は人と人が対戦するのが一番白熱します。
勝つために努力をしてロボットはどんどん高性能化しました。
 また、チーム戦なので作戦を立てて試合もしています。
私が学生時代にこんな授業があったら面白かったろうな。

光造形プリンタの加工トライ

光造形3DプリンタはFDM方式よりも細かな造形ができるのが利点なので、どのくらい動くモデルに利用できるか検証してみました。

結果は、薄い板物が剃りやすく、また素材として欠けやすいことがわかりました。
さらに造形後の乾燥と硬化に時間がかかるので手軽に試作して確認して作り直して・・・というサイクルの開発にはあまり向いていない感じです。
ここはFDMのように手軽に造形できるほうが便利だと感じました。
写真は平行クランクを使った二足歩行ですが重心移動が結構難しいです。