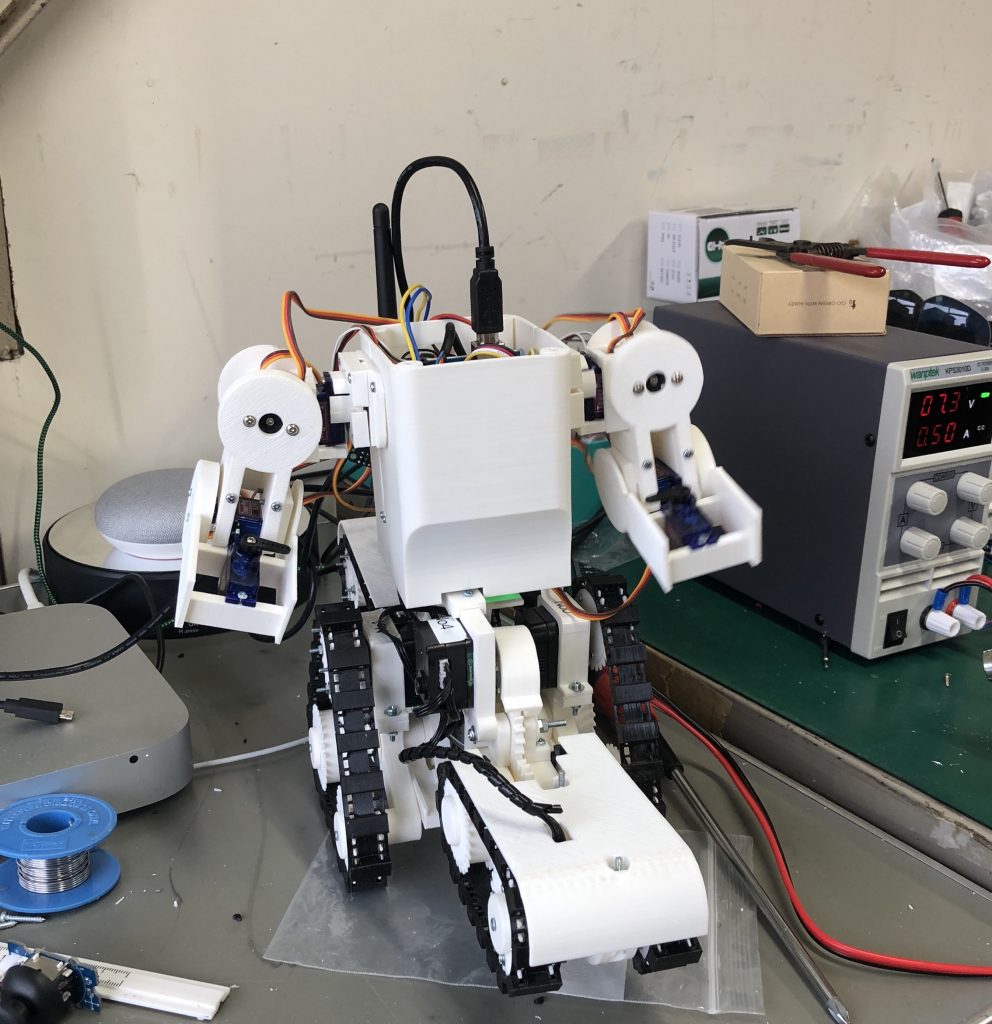
腕の動作を行えるように配線をし、サンプルプログラムを入れてみました。
ここをクリックすると動画が再生されます
腕の振りだけを見るととても力強いですが、特に倍力機構を備えておらず、腕そのものが軽いのでそう見えるだけです。
力はありません。
ロボット教育支援・パソコンサポート
腕の動作を行えるように配線をし、サンプルプログラムを入れてみました。
ここをクリックすると動画が再生されます
腕の振りだけを見るととても力強いですが、特に倍力機構を備えておらず、腕そのものが軽いのでそう見えるだけです。
力はありません。
ロボット本体にはセンサを搭載する場所がないので、頭部ユニットを設計。
両椀に頭がつくと、だいぶアニメのロボットっぽいイメージになります。
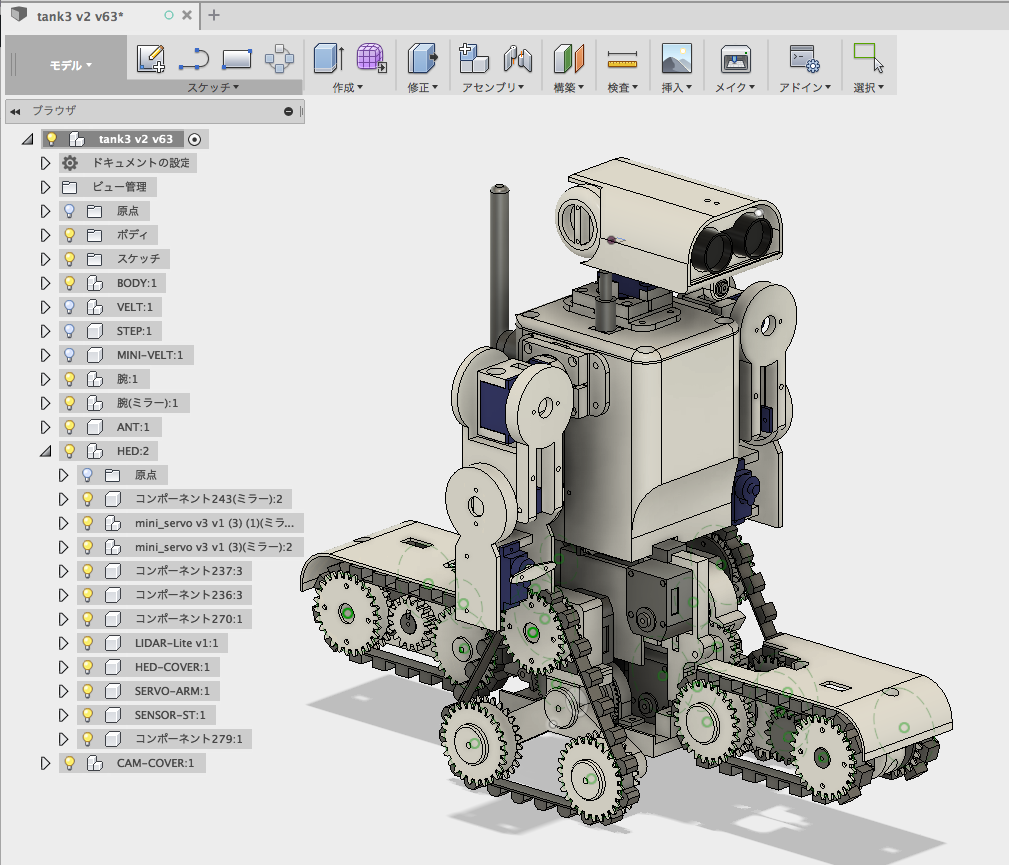
40Mまで測定できるレーザー測定モジュールを頭部に搭載。
2軸のサーボで旋回と上下に振ることができます。
真上を向けるので、天井までの高さを計測したりできると思います。
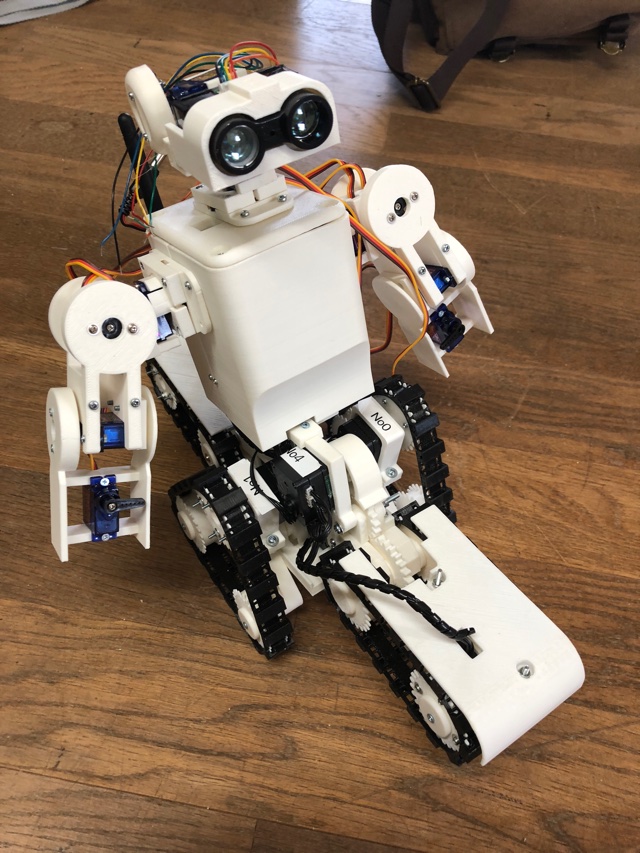
頭部カバーを取り付けた状態。
顎の部分には極小のwifiカメラユニットを搭載できます。
送信モジュールなどはこの頭部カバーに収納できるように、追加カバーなどを設計しないといけません。
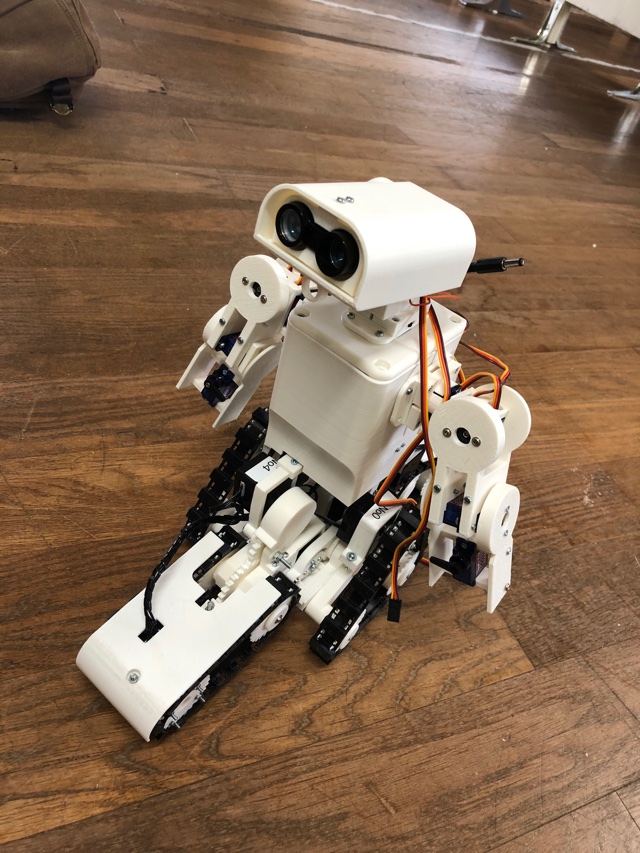
いきあたりばったりで現物を見ながら設計していますが、なんとか形になってきています。
南相馬市には、ロボットテストフィールドという場所が作られ、各種ロボットの動作試験をより現実的なシュチュエーションで実験できるようになる予定です。
そこで試験を行ったり検証を行うだけでは、地元企業が潤うことはなく恩恵を直接受けることができません。
私は南相馬ロボット評議会の分科会であるロボット研究会の副理事なのですが、昨日、役員会があり出席しました。
そこでロボットを作る話になった時に、会員から「部品の入手が難しい。通常の産業機械とは違うニーズの製品を探すのが大変だし、あっても海外のものとかで容易に入手できない」という話が出ました。
まったくその通りで、例えばクローラーロボットのベルト1本でも任意の寸法のものを入手するのはまず無理で、市販のもので似通ったものを選んでくるのが関の山です。
そのときふと思ったのですが、今後、いろいろなロボット産業が立ちあがってきたときに、主要なモーターやドライバなどは大手が製造を行うとして、その周辺のまさにクローラベルトやギヤボックス、リンク機構などを地元企業で製品化し、会津大学と産総研で推進しているロボットミドルウエアで使えるモジュールをそのまま使えるようになるとニッチな市場である程度、産業化できないかなと。
今でもマイクロハンドなどのレベルなら県内企業で生産しているものもありますが、どれも単発的なモジュールである場合が多く、体系的なロボットモジュール製造をしているところは国内でそうないのかなと思いました。
出力した腕の部品を組み立ててみました。
双腕になると人っぽくなりますね。私の世代でいうとゲッター3かガンタンクってところでしょうか。
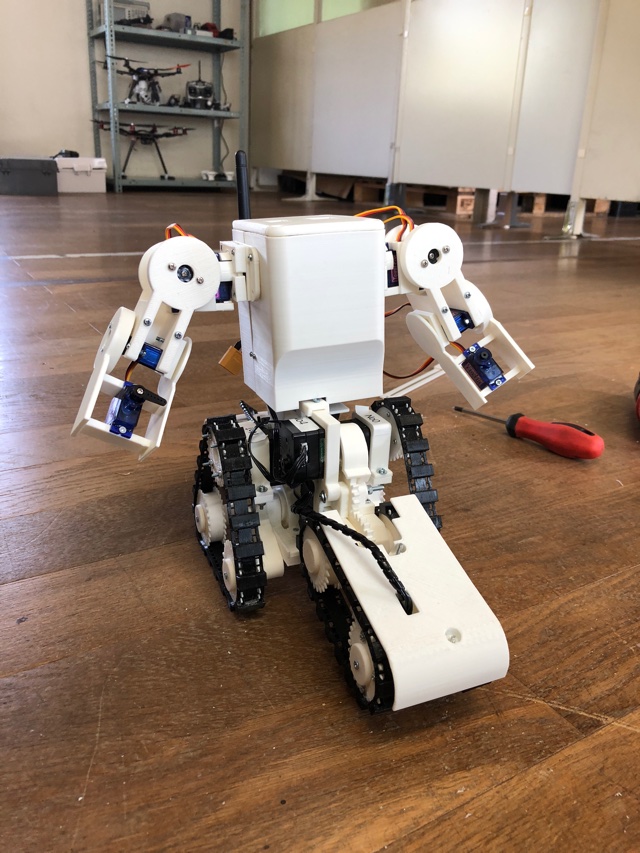
階段に載せてみました。
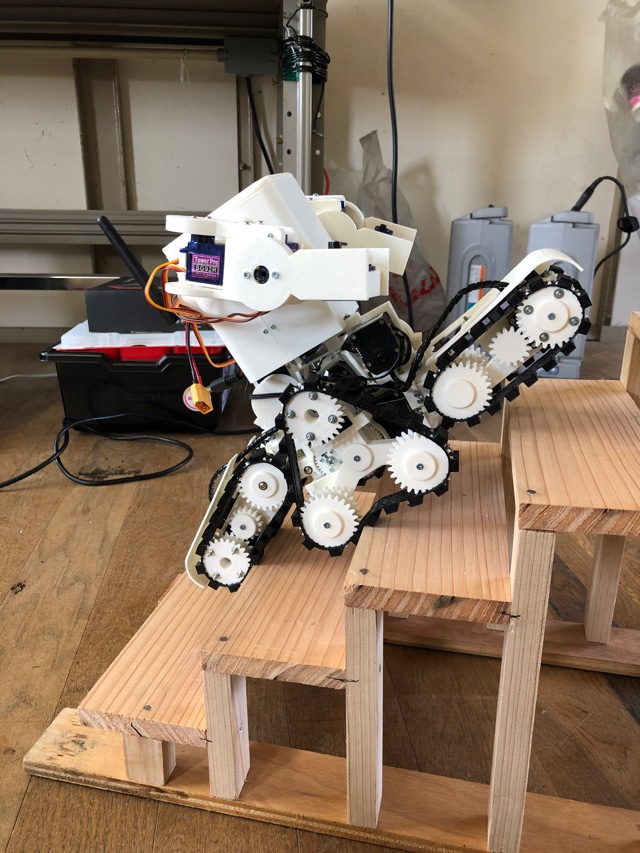
後ろのクローラーにかかる負担がすごそうです。
階段を上ることに特化するのなら、このクローラーは前と同じサイズ&出力である必要はないのでもっと大型化かつ長くしてもいいかもしれません。
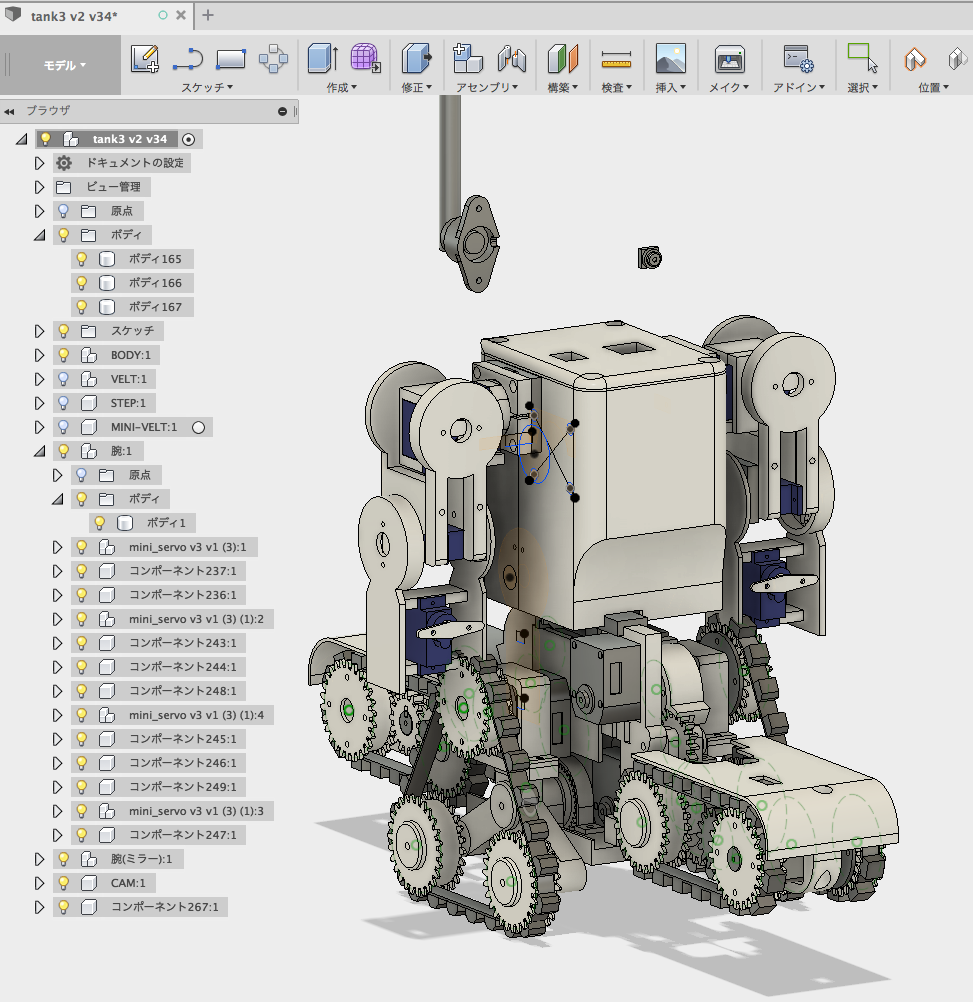
3D-CADで設計した腕の部品を3Dプリンタで出力中です。
一度にまとめて出力していますが、このくらいで9時間ほどかかります。
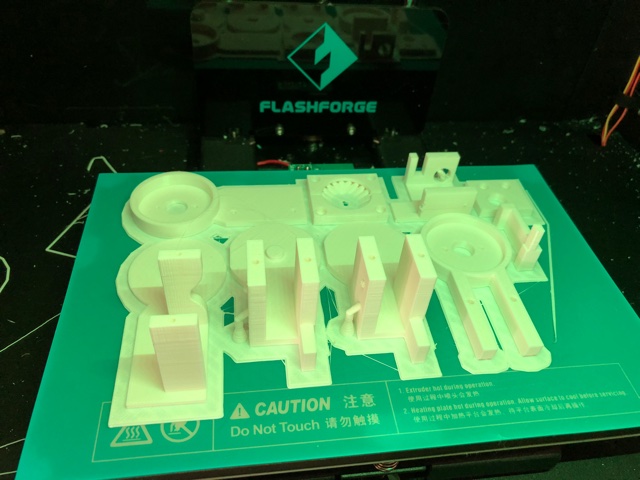
移動するだけでは、遠隔地のモニタリングなどの仕事しかできないので、アームの設計を始めました。
せっかくなので両腕をつけてみようと思います。
手先をどのようにするかは未定ですが、サーボを1つつけておけば、なんとかなるかな?
XBeeを使った無線操縦の確認をしました。
屋外で20mほどの距離をコントロールしましたが、移動速度は遅いものの安定して動作しています。
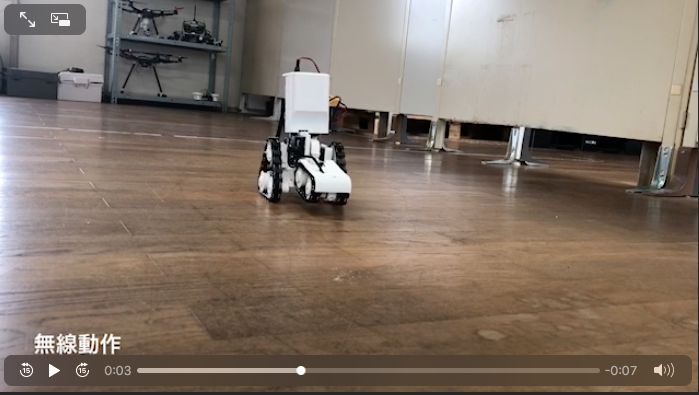
ここをクリックで再生
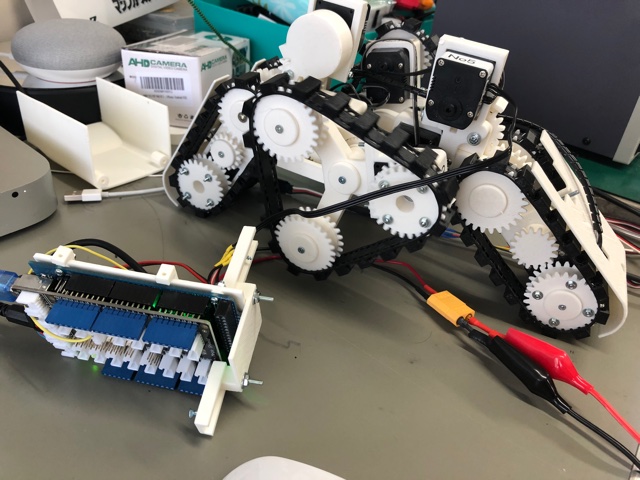
ICS基板を使ってarduinoでの動作を行いました。
これまではwindowsアプリからコントロールしてましたので、ケーブルで電力もコマンドも送ってましたが、arduinoを使うことでバッテリーを搭載しスタンドアロンで動作できるようになります。
階段を上り下りする動作を撮影しました。
実際のロボットの1/3スケールで製作しましたが、どうも階段に比べてサイズが小さかったようです。
もうちょっと大きくしないとスムーズに動作しないかもしれません。
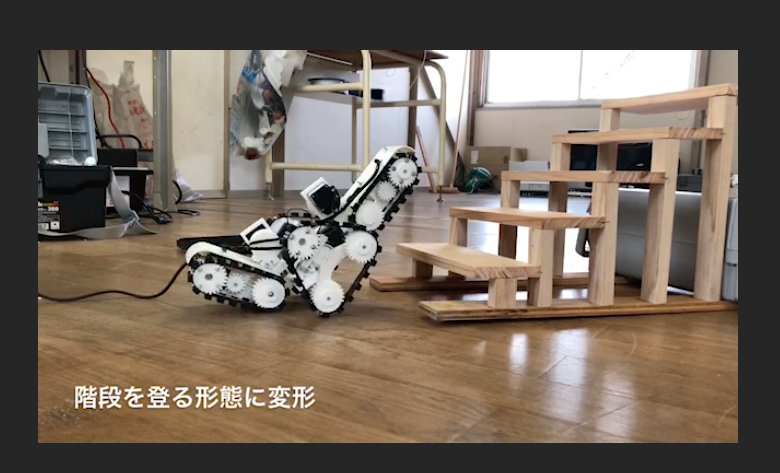
動画はこちらをクリック
クローラーロボットに前進・停止・後退・右旋回・左旋回の機能を持たせたので、実際の階段の1/3サイズの模型を製作し、登れるか挑戦してみました。
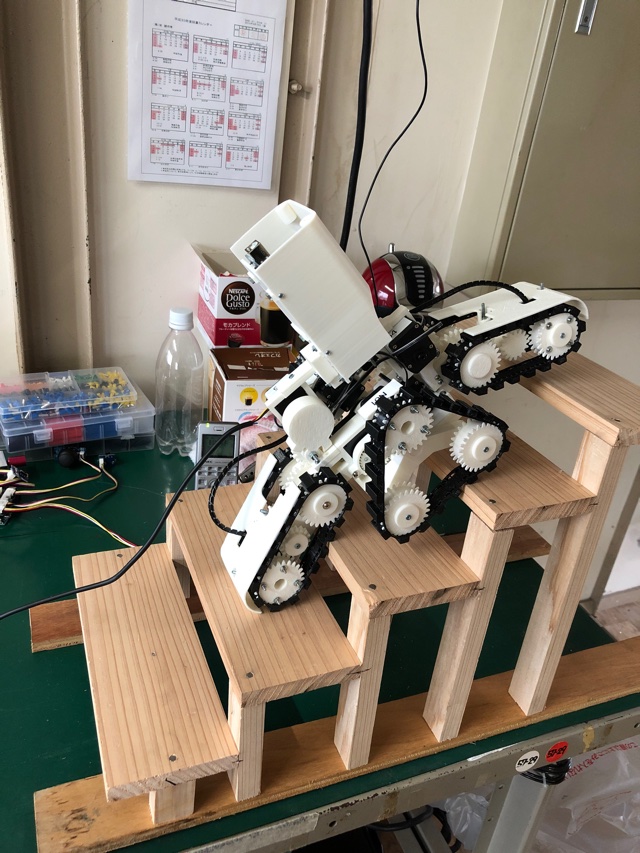
前後アームクローラーを使って階段を上ることができましたが、カバーが引っかかってしまうことと、リアクローラの組みつけが悪く過負荷気味なので改善が必要です。