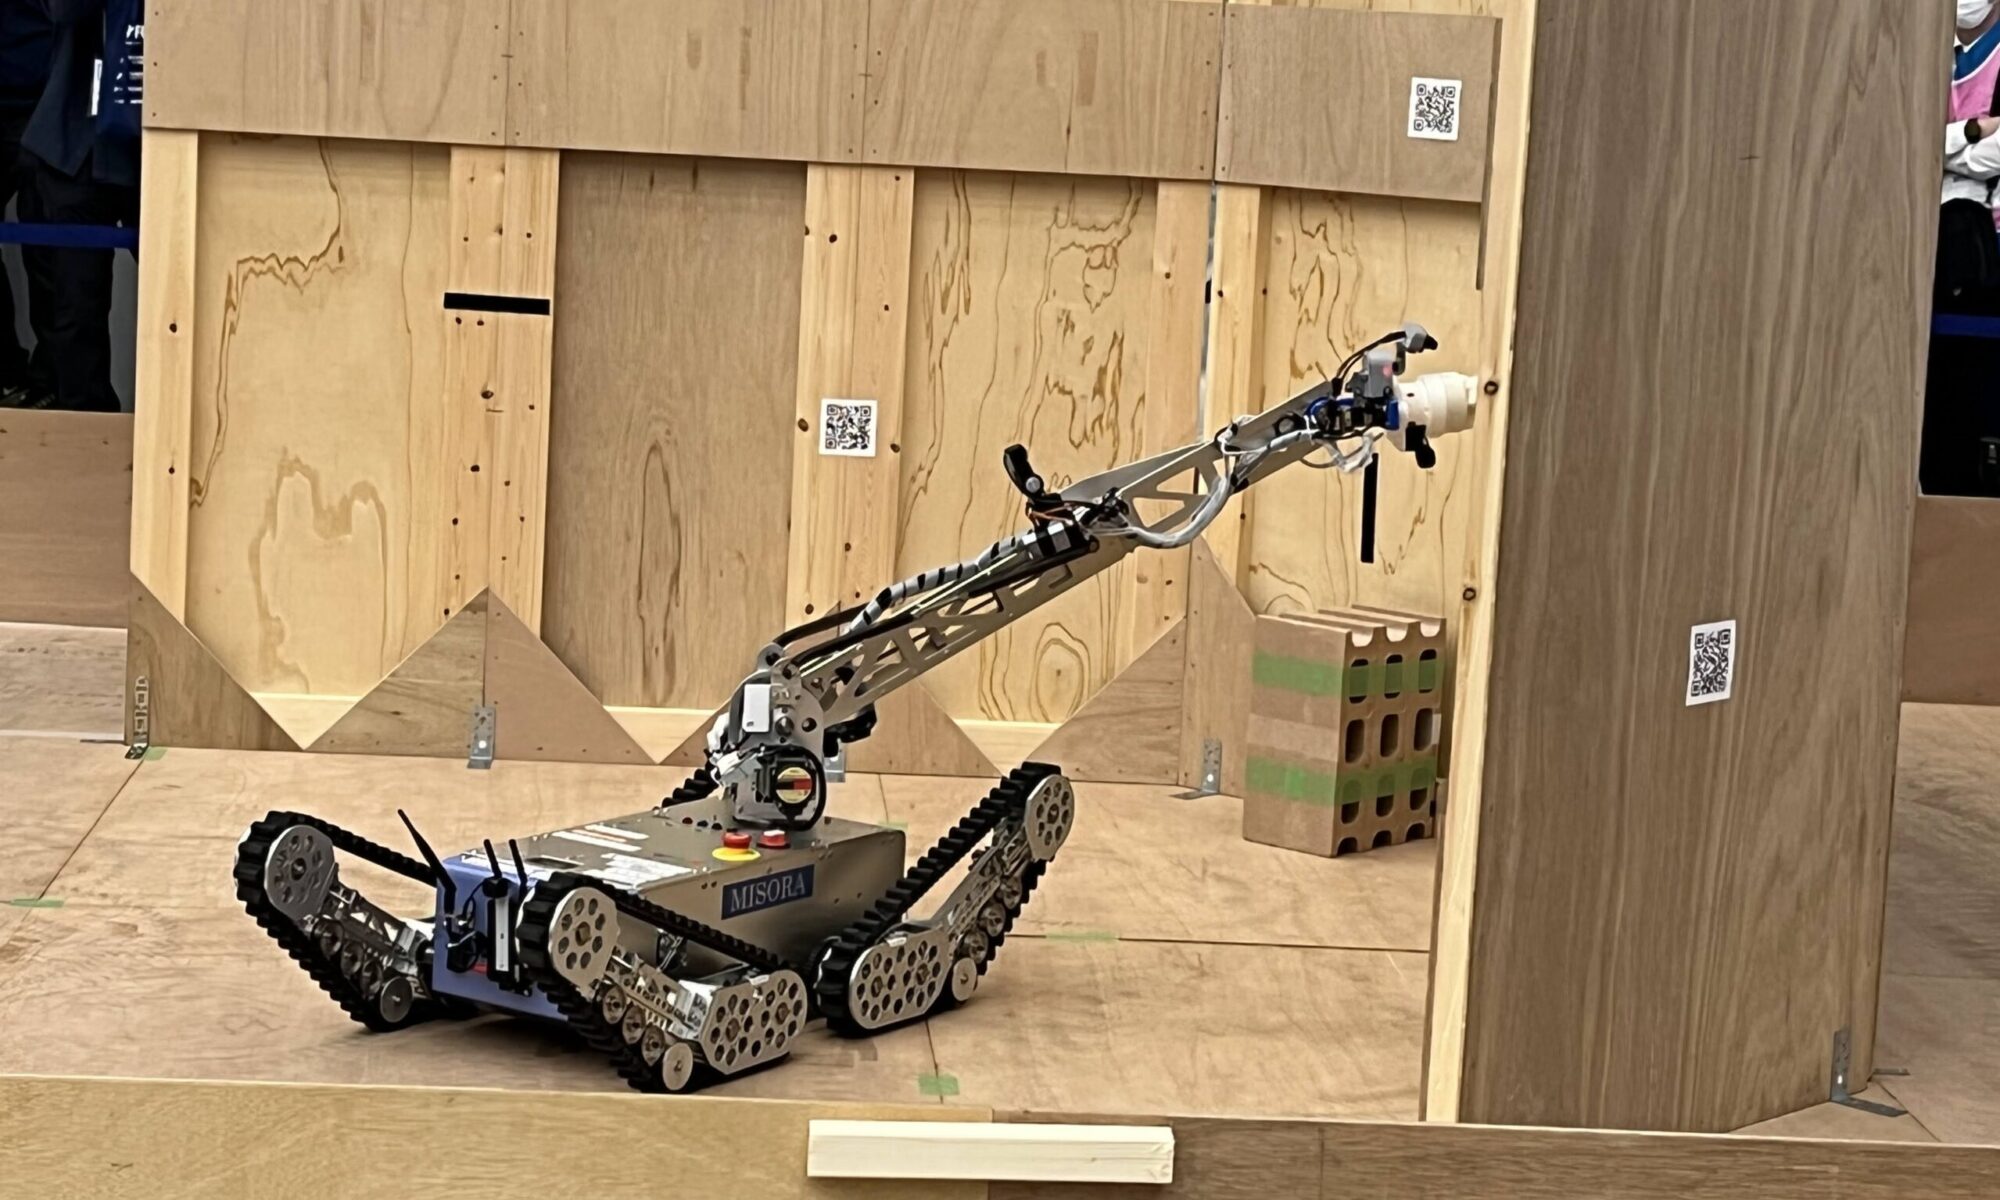
実際に搭載して具合を確認してみます。
なかなか良い感じです。
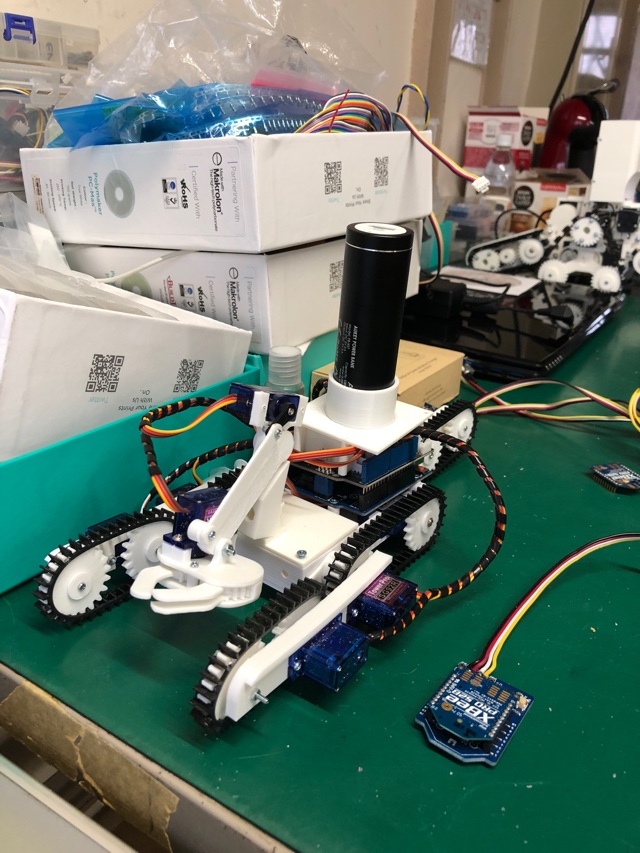
カメラシステム
市販の2軸ジンバルの部品を使い、サーボを1軸追加して3軸ジンバルにしたカメラシステムです。
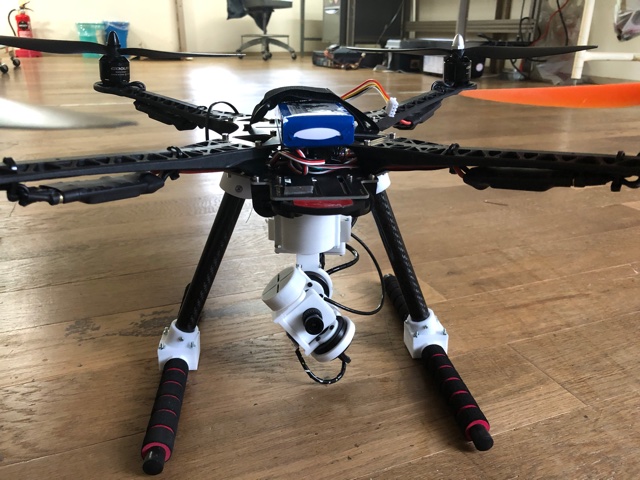
普通のNTSC信号で出力がくるので、映像のトランスミッタは自由につなぐことができます。
多カメラ対応なので複数個のカメラを搭載し、スイッチングして1つのカメラ映像を地上側に送ることができます。
GPSもあるのでカメラの緯度経度、高度などもXbeeを使ってデータ収集できます。
これは企業様向けに筐体を含めて弊社で設計製造したプロトタイプ品で、緯度経度情報を得て、googleMapに現在地を表示したり、カメラ映像をビデオキャプチャから表示するwindowsアプリも書いています。
バッテリー駆動式に設計を変更
セミナーで使用するクローラーロボットの改良を続けています。
バッテリーで駆動できるようになると行動できる範囲が増えますので、搭載してみました。
安いモバイルバッテリーが円筒形型だったのでそれを載せられるようにベースを追加です。
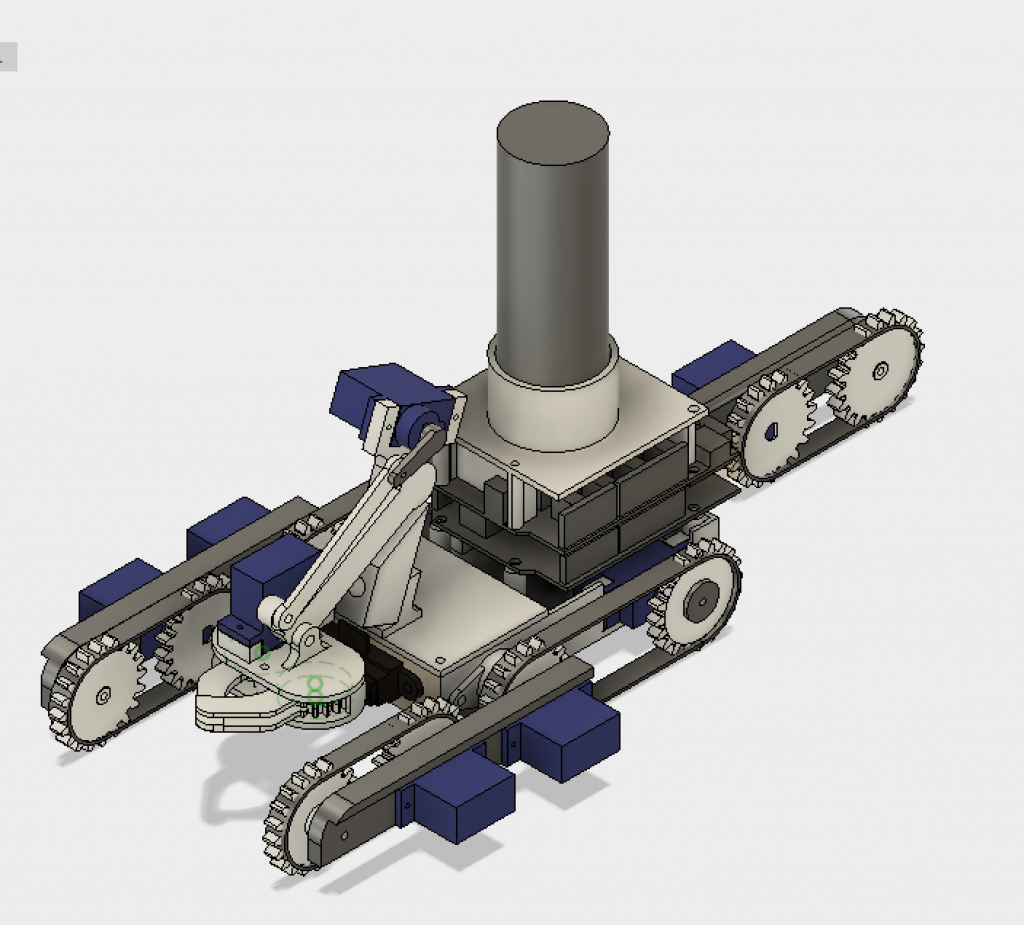
次のセミナーの準備をしています。
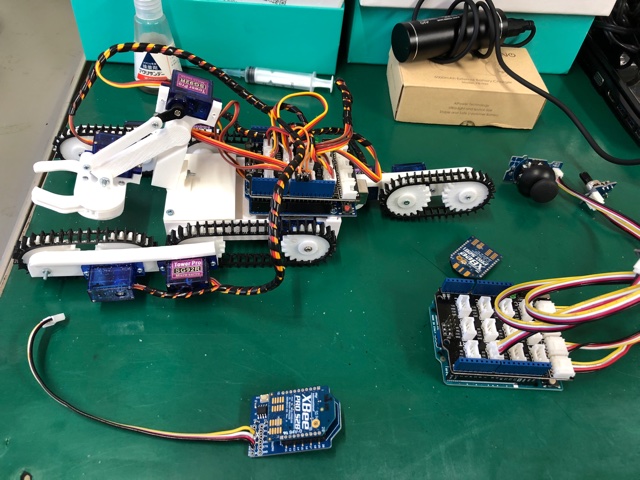
参加者にはセミナーの1回目でクローラーロボット(ミサイル発射バージョン)を製作していただきましたが、そのままではただのオモチャですので、災害対応ロボットでよくある形状の、アームクローラー付きのクローラーロボットを準備しています。
アームクローラーをつけることで、ロボットの最低地上高を稼いで障害物を乗り越えることができます。
また、ロボットアームもつけましたので、物を掴んで持ち上げることも可能です。
これをxbeeでリモートコントロールできるようにして参加者に学んでいただこうかと思いますが、シリアル通信やリングバッファなどの内容になるとちょと今回のセミナー回数では学習が難しいので、includeさせて使っていただきます。
3月31日の日経新聞にインタビュー記事が掲載されました。
先日、インタビューされた話が掲載されております。
震災と事故を受けたこの地域で、どのような形でロボットテスフィールドという地の利を生かした産業を創っていくかお話しました。
復興はお金や箱物ではなく人がいて初めて成し得ます。
そのためには若い人材の育成とその人たちが地元に根付く仕組みが必要だと思いました。
技術的なことは小さいうちから触れていないと素養が備わらず、良いものづくりは難しいと思います。
様々な経験がそのまま発想力につながりますので。
そのために、年齢を問わずものづくりに興味がある人たちが集えるような場所(カフェ)があればどうだろうかと思いました。
新しい事務所で活動を開始しました。
本日より新しい事務所で営業を行っております。
場所は、〒975-0075 原町区石神中居122の(株)栄製作所様の敷地内のプレハブになります。
休眠してたiMac24や必要な測定器、3Dプリンタなどを設置しました。
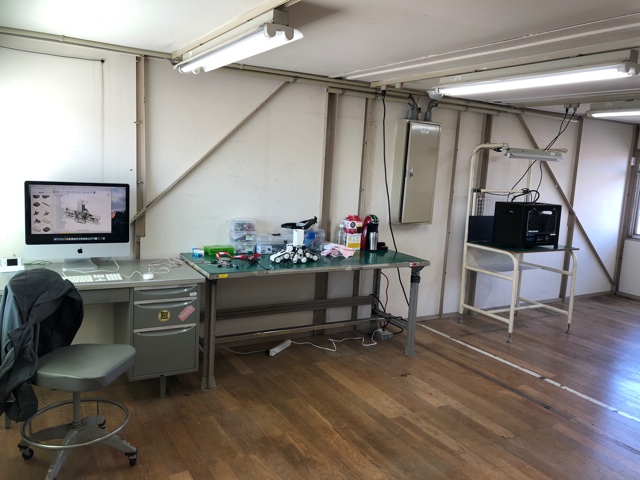
作業場所が広くなってとても快適です。
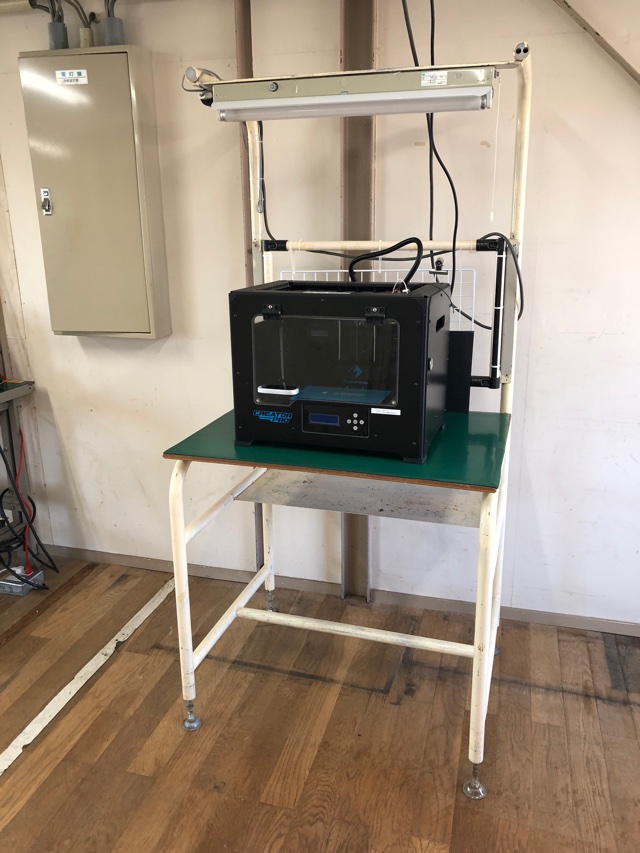
測定器や制作物などを置ける棚も準備していただきました。
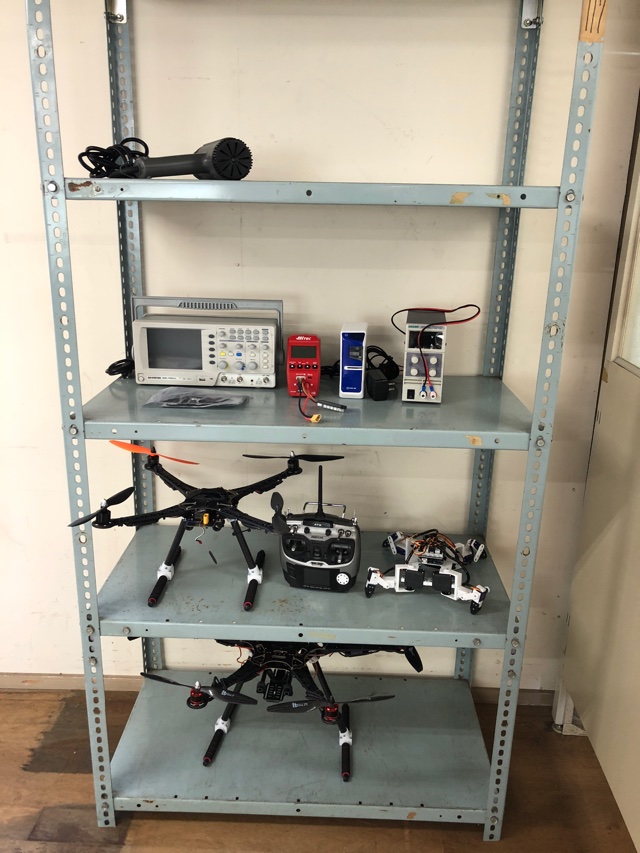
心配なのは、弊社は不定休なので栄製作所様と就業日が重ならないことです。
たぶん、土日も普通に仕事をしていますので・・・。
その時は休日出勤扱いで届出を出すそうです。
サラリーマン時代に戻った感じですね。
2回目(2巡目)のセミナーが終わりました。
昨日は、南相馬市にある放射線対策センターの一室でロボットのセミナーをおこないました。
2回目の講義になり、arduinoを使った言語の学習になります。
なにぶん、初めてセミナーを開催していることと、受講者もまったく制御経験のない方々なので質問の内容も
・エディタの文字に色がついているが、どういう意味か?
・文の最後に「;」がついているけどどういうことか?
・命令語の前に空白を書いたらエラーになった(たぶん全角かな?)
こんなことから始まります。
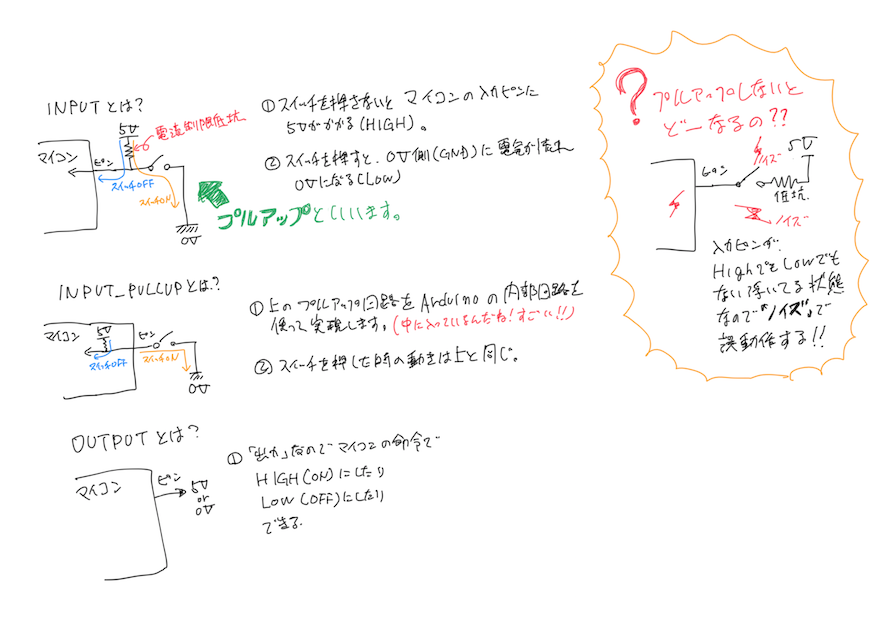
しかも受講する内容が、信号入力をプルアップする意味とか、constを使ってマジックナンバーを避けて定数も名前で管理しましょうとか、そんな感じから始まり、10進数の1000を2進数表記するとこんな感じ・・・とビットの説明を受けたりと時間が進むにつれて、お通夜会場のような雰囲気になっていきます。
どうやったら、興味を持って飽きずにやってもらえるか。
どんなセミナーでもこれが課題なのでしょうけどね。
今回で4回行ったセミナーですが、同じ内容を火曜日と土曜日に1回づつなのでまだ2回目の内容になります。
しかも、最初に行う火曜日の問題点(説明が難しかった部分とか、補足すべき内容があったとか)は土曜日のセミナーで潰して行っているので、進捗も変わってしまうという・・・。
しかし、2回目のセミナーを終えて、座学でも実際に配線をいじって動かして・・・とやった方が理解が早い気がします。
なので3回目以降は、演習を行うような感じに振って内容を組み立てたいと思います。
クローラーロボットの動画を作成しました
サーボモーターのパラメータを調整していないので元気よすぎる動きになっています。
なお、階段昇降モードの時は、フロントのクローラーアームをあげてから前進して登る動作をするようになると思います。
下記のリンクをクリックすると動画が開きます。
一通りの機能を実装完了
ロボットのモーションコントロール用のアプリができました。
各軸のスライダをいじって姿勢を決めて、それをボタンに割り付けて姿勢をコントロールさせようかと思います。
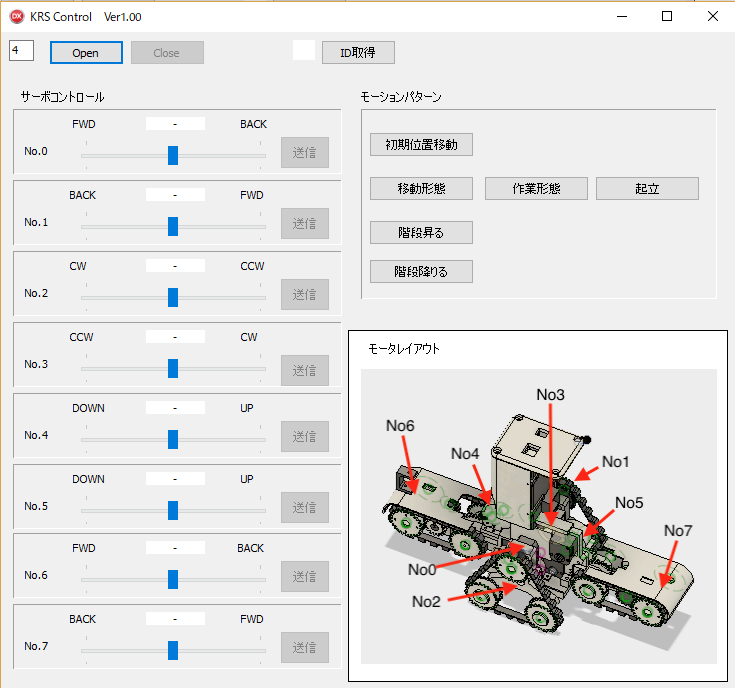
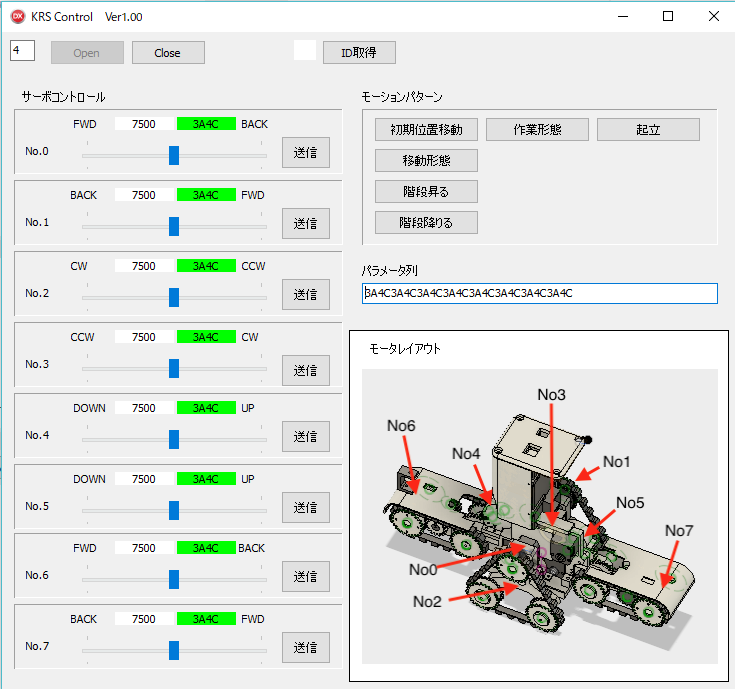
使ううちに仕様を変更したり拡張したくなりますが、サーボに渡す数値をパラメーター列として取得したかったので対応しました。
8軸分のパラメータ文字列ができますので、それをプログラム内に貼り付け、分解して転送する機能を実装すると、モーション割り当てボタンをクリックするだけで再現できると思います。
本来なら、ボタンよりもリストで連携させた方がユーザーレベルでも使えるツールになるのですが、市販の予定もないツールなのでプログラムに直接埋め込んでいきます。
モーションコントロールソフトの開発続き
今日は午前中でPCサポートの仕事が終わったので、午後からロボットのモーションコントロールソフトの開発の続きをしています。
開発はDelphiというpascal言語で行います。
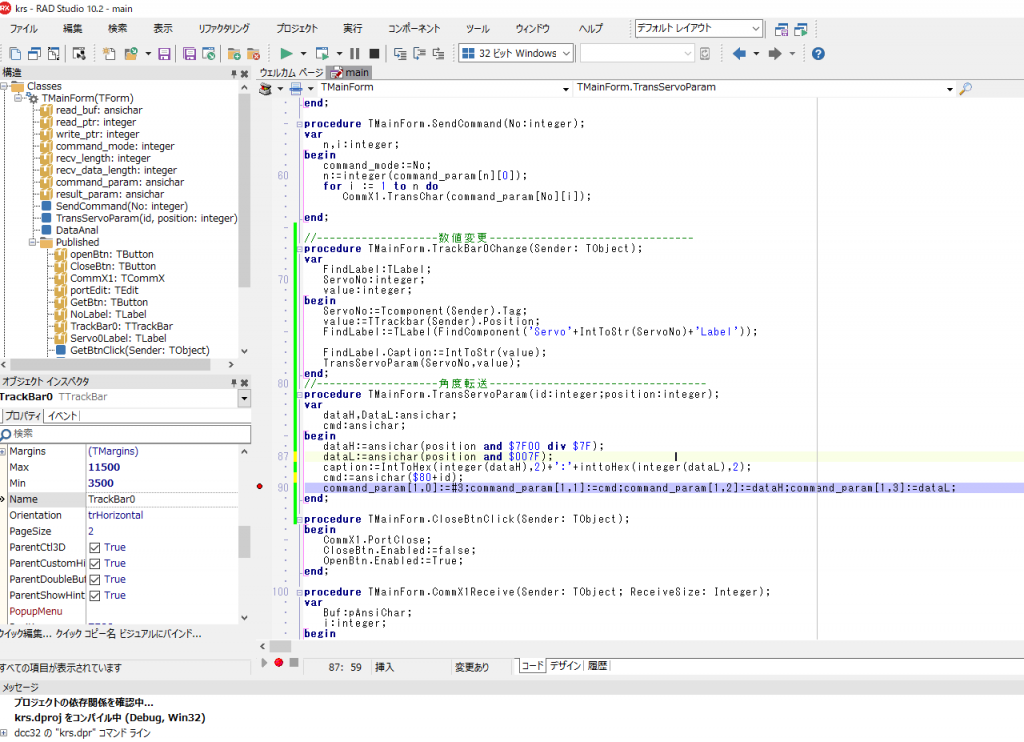
IDEなので実行を途中で止めて変数の中身などを確認できるのでデバッグもはかどります。
KRSサーボ は0x80+id番号と2バイトのポジションフレームで角度データを転送しますが、それぞれの上位15bit目はマスクして転送します
。
なので、上位1バイトは0x7Fでアンドをとってから0x7Fで割ってシフトし、下位1バイトはそのまま0x7Fでマスクする様になります。
弊社の強みは、メカのプロトタイプ設計から造形、マイコンやPCのアプリ開発まで1人でできる所にあります。