テクノアカデミー浜では各分野から専門家を呼んで一般の人向けにセミナーを開催することがあり、今回はF-REIのセミナーを受講してきました。
講師の先生は産総研でHRPのロボットビジョンを開発してた方です。
資料のHRP-2は2003年にすでに二足歩行をしていたロボットになり、その頃というとWindowsXPがやっとSP2が出てきたり、ガラケー全盛期で2つ折りでパカパカしてたり、iPhoneが来るのは5年後だったりとまだまだCPUパワーもメモリも少なかった時代です。
そのときにAIもない状態でこんなロボットを作れてた産総研の遊びごころ(もとい)情熱はすごいなぁと感心するばかりです。
会場にいた人からはなんでその頃歩いていたのに、カンフーすらできないくらいに中国に負けているのだ?怠慢じゃないか?(意訳)と心無い質問をする方もいましたが、単に人型に見切りをつけたのと予算がつかなかっただけで、ロボットを教えている立場からも人型に見切りをつけたのは当時としたら賢明だったと思います。
その辺、素人にはわからんのでしょう。
人型である理由は人と協業しないとメリットがありません。ドライバーやスパナなど人が使える道具を同じように使うために人型の方が都合が言い訳です。
もし、手先にドライバーやスパナが付いているなら指は不要だし、そもそも車の生産ラインで使っているようなロボットの形状が最適解の1つなのです。
車の自動運転だって人型ではなく車体に内包された機能でロボットが乗り込んではこないでしょ?
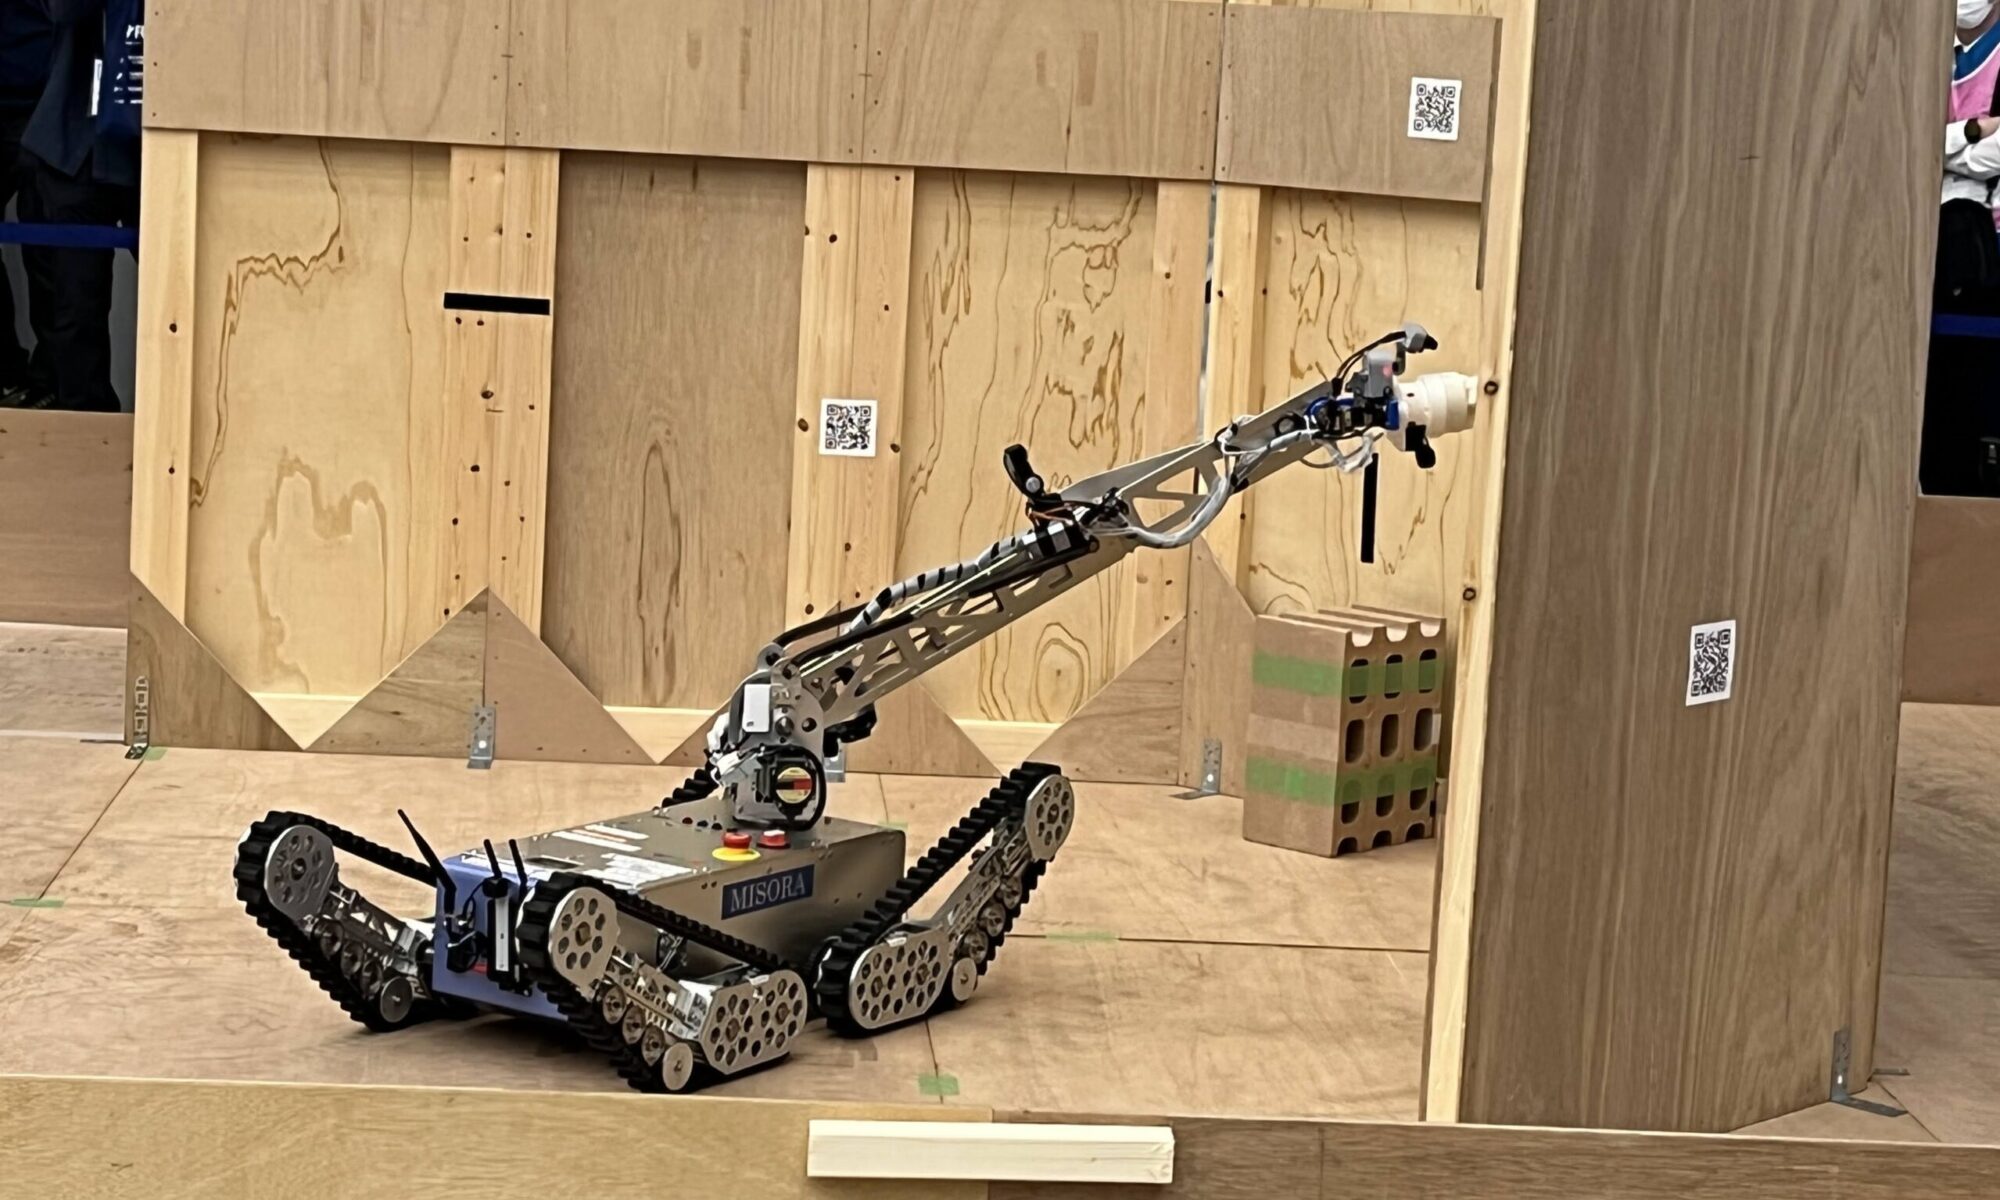
むしろ、過酷環境下で使われるセンサー、移動方法の研究をしているというのが「的をいてるなぁ」と思いました。
先生は「廃炉、災害対応、森林開発などニッチな分野でしてー」と言ってたけど、セミナー後、先生に「ニッチとは言いますけどめっちゃ裾野の広い研究ですよね?だって・・」と意見を言ったら「ふふふ」と笑ってました。素人にもわかりやすく説明すればいいと思うのになぁ。
環境過酷下には2つあると思います。1つは使われる環境が過酷という字面そのままの状態。もう1つはメンテなどがあまりできない状態でも正確に動くことを望まれる状態。
需要はもちろん後者にあり裾野が広いのです。
カンフーロボットがいくら安くなったといっても1回転んで足がもげたら数十万の修理代が一瞬で飛ぶ。そしてその性能をキープするために定期的なメンテナンスは不可欠。
結局運用コストがかかるんですよ。
今、日本のインフラを考えると保守点検費用が膨大にかかっている。それで食える人も増えるけど費用を捻出するための税収入がこれから日本人が減っていくことで賄いきれない時が来る。
なのでこの保守点検をタフネスな過酷環境センサー、アクチュエータで伸ばせるとこのインフラと同様に発生するこれからの各種産業機械の寿命を伸ばすこともできる。
それってすごいアドバンテージなんです。まあ、素人にはわからないだろうけど。
この辺はなぜボストンダイナミクスが高性能なロボットを作ってもアクロバットしかしてなかったとか最後は未売りして現代自動車に買い取ってもらった顛末、なんでアメリカと中国しか人型ロボットに本気出してないのかとか見てりゃわかると思う。
そして今更日本が二足歩行ロボットに手を出さない理由なんかもね。
ロボット教育支援・パソコンサポート